Radar 24 GHz
FMCW MIMO, dwie płytki, osiem kanałów wirtualnych
Radar 24 GHz zbudowany od zera
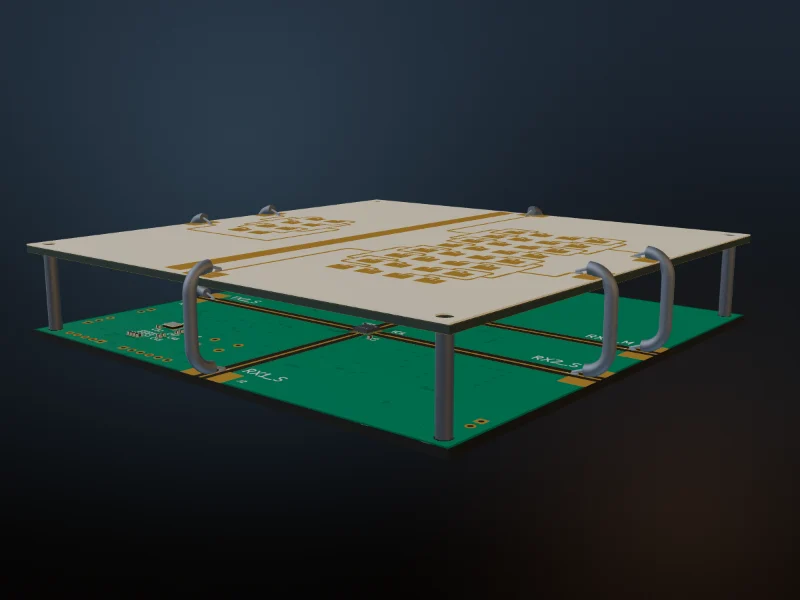
Dwie płytki po 100 × 100 mm, sześć kabli i cztery tulejki.
Stos mierzy odległość, prędkość i kierunek jednocześnie, a każdy etap przetwarzania jest otwartym kodem.
- 24,06-24,24 GHz
- przemiatanie FMCW, 180 MHz
- 2 × 4 → 8
- nadajniki × odbiorniki → kanały wirtualne
- ok. 70 m
- zasięg projektowy, suma 8 kanałów, wariant optymistyczny
Dane z każdego etapu, otwarty kod
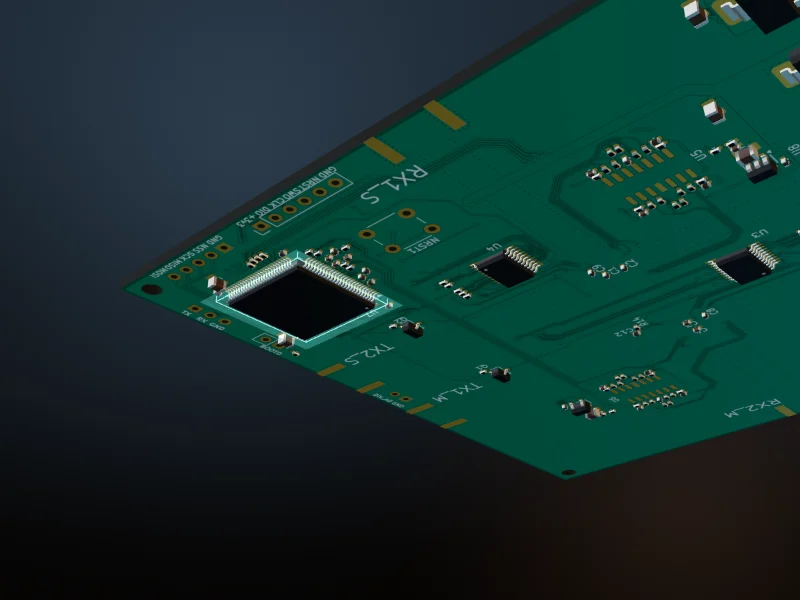
Radar oddaje surowe próbki z przetworników w trybie migawki i ciągły strumień danych po FFT odległości ze wszystkich ośmiu kanałów, a każdy etap przetwarzania można podejrzeć i zmienić.
ADC1 zbiera cztery kanały I, ADC2 cztery kanały Q. Para z jednej anteny trafia do przetworników w tej samej chwili.
Czas rampy, liczba chirpów i próg wykrycia to stałe w kodzie, które można zmienić bez zmiany sprzętu.
- ok. 580 kSPS
- na kanał przy 12 bitach
- STM32H723
- 550 MHz, FFT odległości na pokładzie
- ok. 240 KiB
- ramka po FFT odległości, do ok. 100 m
Znaleźć małego drona
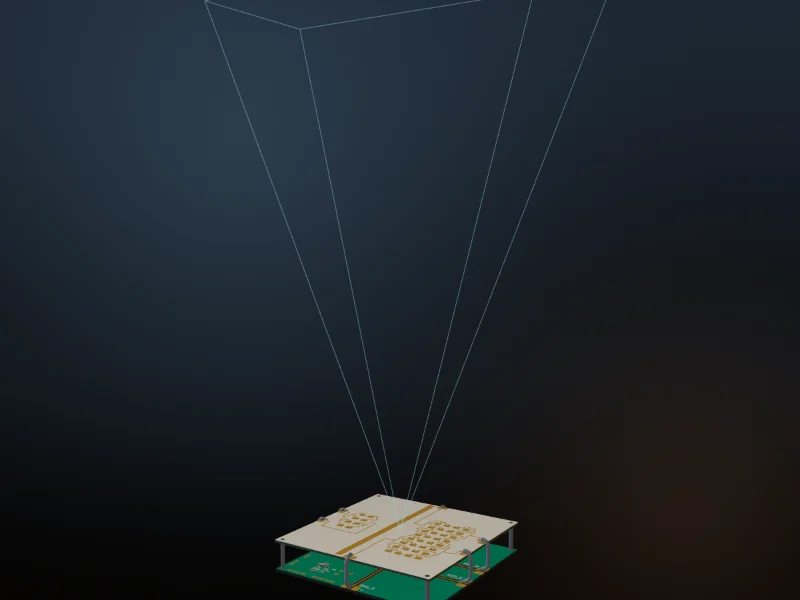
Mały dron leci wolno, nisko i odbija około 0,01 m², tysiąc razy mniej niż samochód.
Sam Doppler tego nie rozwiąże: nie odróżni 15 m od 150 m, a dron zawieszony w powietrzu ma zerową prędkość radialną i ginie w zakłóceniach.
Dlatego radar pracuje w trybie FMCW i mierzy odległość razem z prędkością.
- σ ≈ 0,01 m²
- mały dron
- 35 × 14 m
- okno widzenia projektowe na 50 m
- ≈ 0,83 m
- rozdzielczość odległościowa projektowa
Siedem torów 24 GHz
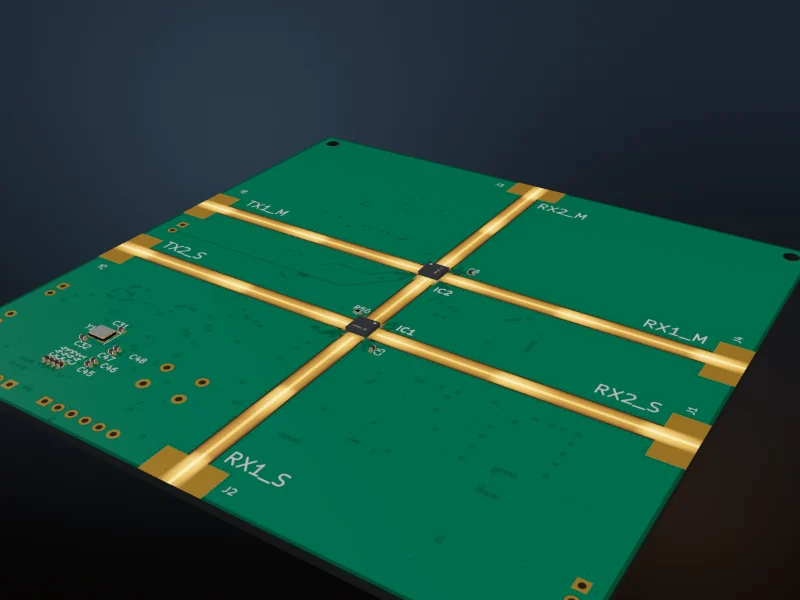
Sygnał z kabla wchodzi na mikropasek 0,5 mm, a tuż przed układem linia zwęża się do 0,310 i 0,200 mm, żeby dopasować się do wejścia układu.
Siódmy tor, 16,36 mm na środku płytki, niesie sygnał generatora z mastera do slave'a: obie kostki pracują na jednym oscylatorze.
Cztery tory odbiorcze nie są równe: dwa mają 45,64 mm, dwa 35,64 mm, a dziesięć milimetrów to przy 24 GHz około 487° fazy.
- 52,67 ± 5 Ω
- mikropasek 0,500 mm, deklaracja producenta płytek
- 10 mm
- różnica torów RX, ok. 487° fazy
- 14,2 mm
- rozrzut torów RX po dobraniu kanałów
Osiem kanałów z sześciu anten
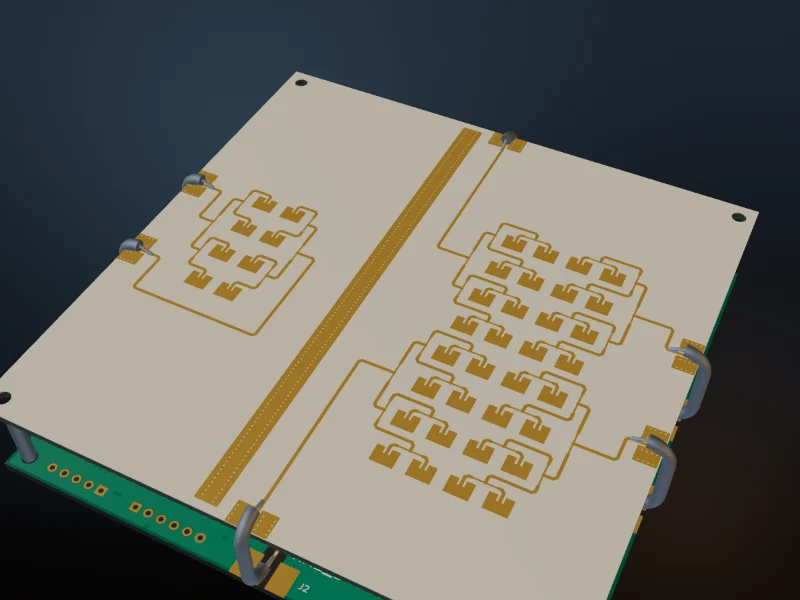
Dwa nadajniki pracują na zmianę, cztery odbiorniki słuchają. Pozycja kanału wirtualnego to suma pozycji nadajnika i odbiornika.
Odbiorniki tworzą blok 2 × 2, a nadajniki stoją tuż obok siebie, więc osiem kanałów układa się w cztery pozycje w azymucie i dwie w elewacji.
W azymucie szyk rozdziela cele odległe o ok. 25°, a w elewacji działa jak interferometr: podaje wysokość jednego celu.
- 22,5 m
- rozdzielczość projektowa w azymucie na 50 m
- ±90°
- zakres jednoznaczny w azymucie
- ±12,2°
- zakres jednoznaczny w elewacji
schemat szyku, bez wymiarów
Fala, która zmienia ton
Nadajnik przemiata 180 MHz, od 24,06 do 24,24 GHz, z zapasem 10 MHz na brzegach pasma, w którym radar może w Polsce pracować bez pozwolenia; jedna rampa trwa 600 µs albo 450 µs.
Rampa ma stopnie: dwanaście bitów na 3,3 V daje 0,806 mV na krok, czyli ok. 1,3 MHz i około 140 stopni na pasmo.
Generator pracuje w pętli otwartej, więc częstotliwość i liniowość rampy trzeba zmierzyć przez wyjście dzielnika i poprawić tablicą w oprogramowaniu.
- 0,300 MHz/µs
- nachylenie rampy 600 µs
- 64
- chirpy na nadajnik w ramce
- ok. 11,5 kl./s
- odświeżanie projektowe (szacunek)
stopnie powiększone, wizualizacja poglądowa
Odległość słychać
Echo wraca, kiedy nadajnik jest już wyżej w rampie; różnica częstotliwości mówi, jak daleko jest cel.
Im dalszy cel, tym wyższy ton; granicę stawia biegun 284 kHz w torze odbiorczym i próbkowanie, ale dla drona wcześniej kończy się moc echa.
Po dwóch przekształceniach Fouriera każdy cel ma swoje miejsce: odległość na jednej osi, prędkość na drugiej.
- ok. 142 m
- granica z bieguna 284 kHz przy rampie 600 µs
- 0,081 m/s
- rozdzielczość prędkości projektowa
- ±37 km/h
- okno jednoznaczne prędkości z pary ramp
wizualizacja poglądowa
Ćwierć fali to 1,6 mm miedzi
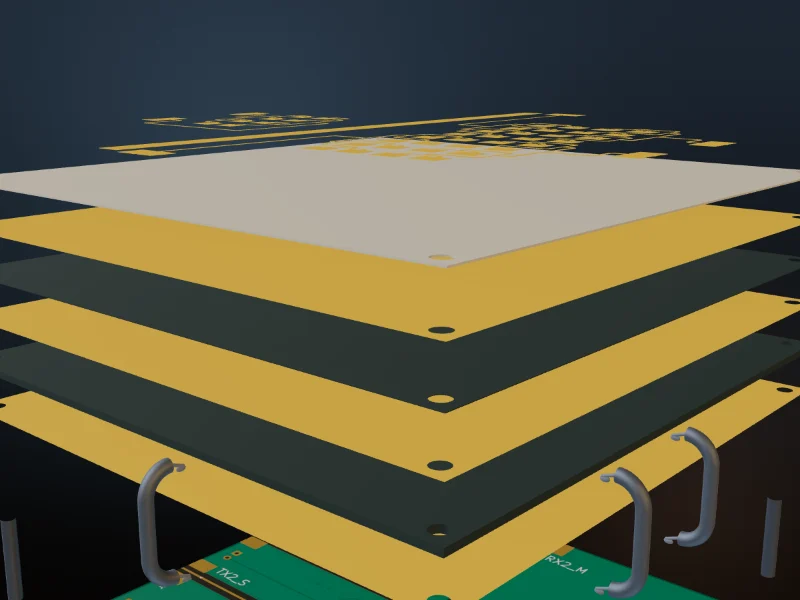
Przy 24,125 GHz fala ma 12,43 mm, a w laminacie kurczy się do 6,50 mm. Ćwierć fali to wtedy około 1,6 mm miedzi.
Górne 0,254 mm to RO4350B, jedyna warstwa, którą widzi ta fala. Wierzch nie ma maski: 25 µm lakieru przesuwa rezonans o 232 MHz przy zapasie ±112,5 MHz.
Gołą miedź chroni ENIG. To warunek działania, i to on stawia koszt poza studenckim budżetem.
- 0,254 mm
- RO4350B nad masą, Dk 3,66
- 4 warstwy
- hybryda RO4350B i FR4, ok. 1,6 mm
- ±112,5 MHz
- zapas pasma patcha na chirp
Do każdego patcha w tej samej chwili
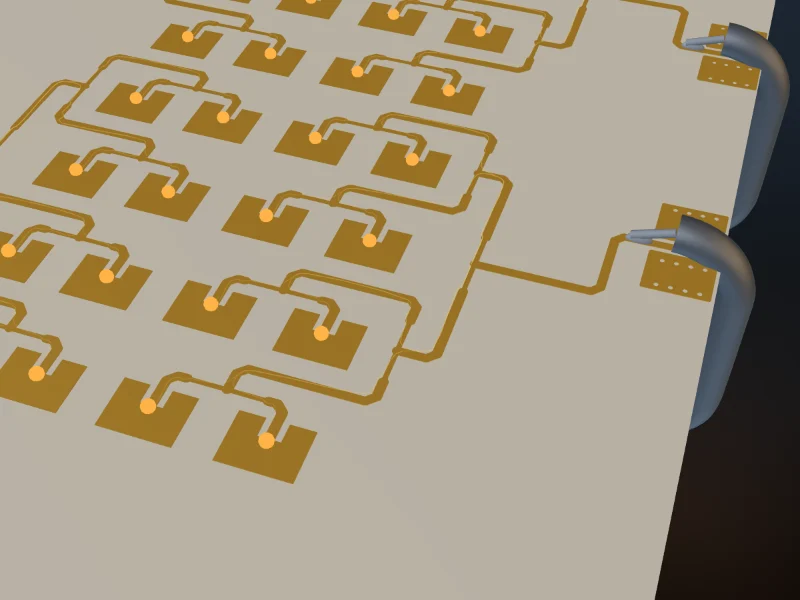
Miedziany prostokąt 4,07 mm szeroki i 3,16 mm długi. Pełny miałby na krawędzi około 290 Ω, więc wchodzi w niego wcięcie schodzące do 50 Ω.
Sygnał rozchodzi się drzewkiem: jeden port, kolejne rozgałęzienia, osiem elementów podtablicy.
Rozrzut długości dróg wewnątrz każdej z sześciu sieci wynosi zero. Nie „prawie zero”, tylko dokładnie zero.
- 40
- patchy: 4 podtablice RX po 8, 2 kolumny TX po 4
- ok. 475 MHz
- pasmo patcha −10 dB
- 0,000 mm
- rozrzut długości dróg w sieci
Zasięg projektowy: około 70 m w najlepszym wariancie
Bilans łącza daje trzy scenariusze na jeden kanał: ostrożny 32 m, realny 43 m, optymistyczny 59 m przy rampie 600 µs.
Około 70 m to suma ośmiu kanałów w wariancie optymistycznym albo przy sumowaniu koherentnym; dla drona zasięg ogranicza moc, a nie filtr.
Kto potrzebuje innej charakterystyki, projektuje własny moduł antenowy i wpina go w ten sam raster otworów.
- +5 dBm
- moc nadajnika typowo (Infineon)
- 8,04 dB
- straty toru tam i z powrotem
- σ ≈ 0,01 m²
- cel: mały dron, nieruchomy
cele projektowe z bilansu łącza, nie wyniki pomiarów
Najważniejsze dane
Wszystkie osiągi to cele projektowe z bilansu łącza i geometrii anteny. Wyniki pomiarów zostaną opublikowane niezależnie od tego, jakie wyjdą.
| Pasmo | 24,06-24,24 GHz | w paśmie bez pozwolenia 24,05-24,25 GHz |
|---|---|---|
| Tryb | FMCW, MIMO TDM | 2 nadajniki × 4 odbiorniki → 8 kanałów |
| Układy RF | 2 × BGT24LTR22 | kaskada master-slave, wspólny generator |
| Mikrokontroler | STM32H723 | 550 MHz, FFT odległości na pokładzie |
| Próbkowanie | ok. 580 kSPS | na kanał przy 12 bitach, I i Q jednocześnie |
| Rampy | 600 i 450 µs | ok. 180 MHz, 64 chirpy na nadajnik |
| Rozdzielczość | ≈ 0,83 m | odległościowa, projektowa |
| Zasięg | ok. 70 m | projektowy, suma 8 kanałów, wariant optymistyczny |
| Odświeżanie | ok. 11,5 kl./s | projektowe, szacunek |
| Moc nadajnika | +5 dBm | typowo, karta katalogowa BGT24LTR22 |
| Antena | 40 patchy | RO4350B 0,254 mm + FR4, ENIG |
| Stos | 2 × 100 × 100 mm | prześwit 15 mm, 6 kabli RG405 |
Kontakt
Radar projektuje i buduje dwuosobowy zespół.
Płytki są u producenta i są opłacone; produkcja rusza ok. 8 października, a dostawa spodziewana jest w pierwszej połowie listopada 2026. Oprogramowanie czeka na pierwsze pomiary.
Miłosz Krzyżewski · Jakub Polaczek