1. Przegląd
WaveCross to radar 24 GHz FMCW MIMO złożony z dwóch płytek 100 × 100 mm: płytki radaru z dwoma układami BGT24LTR22 i mikrokontrolerem STM32H723 oraz wymiennego modułu antenowego z 40 patchami. Płytki łączy sześć kabli półsztywnych, a moduł stoi nad radarem na czterech tulejkach 15 mm.
Zadanie referencyjne to wykrywanie małych dronów: celów wolnych, lecących nisko, o skutecznej powierzchni odbicia około 0,01 m², tysiąc razy mniejszej niż samochód. Sam Doppler tu nie wystarcza, bo nie odróżni 15 m od 150 m, a dron zawieszony w powietrzu ma zerową prędkość radialną. Dlatego radar pracuje w trybie FMCW i mierzy odległość, prędkość i kierunek jednocześnie.
Płytka jest pomyślana jako laboratoryjna: oddaje surowe próbki z przetworników w trybie migawki i ciągły strumień danych po FFT odległości ze wszystkich ośmiu kanałów, każdy etap przetwarzania jest otwartym kodem, a moduł antenowy można zaprojektować od nowa pod własne zastosowanie i wpiąć w ten sam raster otworów.
- Pasmo
- 24,06-24,24 GHzw paśmie bez pozwolenia 24,05-24,25 GHz
- Tryb
- FMCW, MIMO TDM2 nadajniki × 4 odbiorniki → 8 kanałów
- Układy RF
- 2 × BGT24LTR22kaskada master-slave, wspólny generator
- Mikrokontroler
- STM32H723550 MHz, FFT odległości na pokładzie
- Próbkowanie
- ok. 580 kSPSna kanał przy 12 bitach, I i Q jednocześnie
- Rampy
- 600 i 450 µsok. 180 MHz, 64 chirpy na nadajnik
- Rozdzielczość
- ≈ 0,83 modległościowa, projektowa
- Zasięg
- ok. 70 mprojektowy, suma 8 kanałów, wariant optymistyczny
- Odświeżanie
- ok. 11,5 kl./sprojektowe, szacunek
- Moc nadajnika
- +5 dBmtypowo, karta katalogowa BGT24LTR22
- Antena
- 40 patchyRO4350B 0,254 mm + FR4, ENIG
- Stos
- 2 × 100 × 100 mmprześwit 15 mm, 6 kabli RG405
 IC2 · BGT24LTR22, masterIC1 · BGT24LTR22, slavetor 24 GHzJ1 · pole pod kabelSTM32H723 (spód)tor I/Q (spód)
2. Architektura i tor sygnału
Rampę częstotliwości wytwarza przetwornik DAC mikrokontrolera i przez filtr RC podaje ją na wejście VTUNE mastera (IC2). Slave (IC1) ma wyłączony generator, a jego VTUNE jest ściągnięte do masy. Generator pracuje w pętli otwartej: dryf temperaturowy kompensuje oprogramowanie z odczytu napięcia PTAT, a częstotliwość i liniowość rampy trzeba mierzyć przez wyjście dzielnika i poprawiać tablicą.
Układy pracują w kaskadzie master-slave ze wspólnym generatorem. Master nadaje jednym nadajnikiem, a drugim wysyła sygnał generatora siódmym torem 24 GHz (16,36 mm) do slave'a. Dzięki temu oba nadajniki nadają tę samą rampę, a cztery odbiorniki mieszają echo z tym samym sygnałem; nadajniki pracują na zmianę, więc cztery odbiorniki dają osiem kanałów wirtualnych.
Sygnały pośredniej częstotliwości przechodzą przez wzmacniacze z biegunem 284 kHz i trafiają do dwóch przetworników mikrokontrolera: ADC1 próbkuje cztery kanały I, ADC2 cztery kanały Q, parami w tej samej chwili. STM32H723 liczy na pokładzie FFT odległości.
3. Tryb pracy i chirp
Radar bez pozwolenia radiowego może w Polsce zajmować tylko pasmo 24,05-24,25 GHz, przeznaczone dla urządzeń radiolokacyjnych, przy mocy do 100 mW e.i.r.p.; samo pasmo ISM 24,00-24,25 GHz nie zwalnia radaru z pozwolenia. Przemiatanie zajmuje 180 MHz, 24,06-24,24 GHz: generator pracuje w pętli otwartej i dryfuje o −5 MHz/K, więc na każdym brzegu zostaje 10 MHz zapasu, a częstotliwość jest okresowo mierzona przez wyjście dzielnika (DIV_AO).
Dwie rampy, 600 µs i 450 µs, zmieniają się całymi ramkami: para rozwikłuje prędkość w oknie ±37 km/h. W obrębie ramki oba nadajniki nadają na zmianę po 64 chirpy. Parametry rampy to wartości startowe do pierwszych pomiarów: stałe w kodzie, które po kalibracji z odbłyśnikiem mogą pójść w górę albo w dół.
Dla małego drona zasięg ogranicza moc echa. Biegun 284 kHz w torze pośredniej częstotliwości to filtr pierwszego rzędu, a nie ściana; twardą granicę częstotliwości dudnień stawia próbkowanie, a obie wypadają w podobnym miejscu dopiero dla dużych celów.
20 mf_b = 40,0 kHz
f_b = 2 · R · S / c, przy nachyleniu 0,300 MHz/µs
Tryb pracy i chirp
- Tryb
- FMCW, multipleksowanie czasowe nadajnikównastawa
- Pasmo dozwolone
- 24,05-24,25 GHz, urządzenia radiolokacyjne bez pozwolenia, do 100 mW e.i.r.p. (Dz.U. 2022 poz. 567)
- Pasmo przemiatania
- 24,06-24,24 GHz, 180 MHz; po 10 MHz zapasu na dryf generatoranastawa
- Czas rampy
- 600 µs i 450 µs, na zmianę całymi ramkaminastawa
- Nachylenie
- 0,300 MHz/µs i 0,400 MHz/µsobliczony
- Chirpów na nadajnik
- 64nastawa
- Czas ramki
- 76,8 ms i 57,6 ms plus przerwa na obliczenia, bez czasu powrotu rampyobliczony
- Odświeżanie
- ok. 11,5 kl./s (szacunek)cel projektowy
- Rozdzielczość odległościowa
- ≈ 0,83 m przy 180 MHzcel projektowy
- Zasięg
- ok. 70 m po zsumowaniu 8 kanałów, w wariancie optymistycznymcel projektowy
- Granica z bieguna 284 kHz
- ok. 142 m (600 µs), ok. 107 m (450 µs), orientacyjnieobliczony
- Zawijanie prędkości
- co 18,6 km/h (600 µs), co 24,9 km/h (450 µs)obliczony
- Okno jednoznaczne prędkości
- ±37 km/h z pary ramp (75 km/h szerokości)obliczony
- Rozdzielczość prędkości
- 0,081 m/s (600 µs), 0,108 m/s (450 µs)cel projektowy
Wzory, z których wynikają te liczby
- Rozdzielczość odległościowa
- ΔR = c / (2B)
- Częstotliwość dudnień
- f_b = 2 · R · S / c, gdzie S = B / T
- Granica z filtru
- R = f_filtru · c · T / (2B)
- Zawijanie prędkości przy TDM
- co λ / (4 · T_rampy)
- Faza TDM
- Δφ = 4π · v · T_rampy / λ, korygowana prędkością rozwikłaną z pary ramek
4. Szyk MIMO
Pozycja kanału wirtualnego to suma pozycji nadajnika i odbiornika. Cztery podtablice odbiorcze tworzą blok 2 × 2, którego kolumny dzieli pełna długość fali, a dwa nadajniki to dwie pionowe kolumny tuż obok siebie, co pół fali. Razem daje to cztery pozycje w azymucie, co pół fali, i dwie w elewacji, dlatego osiągi kątowe podawane są zawsze osobno dla każdej płaszczyzny.
W azymucie szyk jest jednoznaczny w całym zakresie ±90° i rozdziela dwa cele odległe o ok. 25°, czyli ok. 22,5 m na 50 m. W elewacji dwa rzędy podtablic tworzą interferometr: podaje wysokość jednego celu w danej komórce, ale dwóch celów jeden nad drugim nie rozdzieli. Jego niejednoznaczność wypada w zerze charakterystyki podtablicy, z pełnym tłumieniem tylko w tym jednym kierunku: cel albo ziemia 13-18° od osi w elewacji może wrócić do okna stłumiony tylko o 8-19 dB.
Nadajniki pracują na zmianę, więc lecący cel zmienia fazę między chirpem jednego i drugiego nadajnika. Korekta tej fazy musi używać prędkości rozwikłanej z pary ramek: jedno zawinięcie to błąd 180°, który przy nadajnikach odległych o pół fali przerzuca cel na skraj pola widzenia w azymucie. Wykrycie i odległość zostają przy tym poprawne.
w prezentacji: szyk mimo →w modelu 3D →
Szyk MIMO, osobno dla każdej płaszczyzny
- Układ fizyczny
- 2 nadajniki × 4 odbiornikiz projektu PCB
- Szyk wirtualny
- 8 kanałów, pozycja = pozycja TX + pozycja RXz projektu PCB
- Geometria
- 4 pozycje w azymucie co λ/2, 2 pozycje w elewacjiz projektu PCB
- Okno widzenia na 50 m
- 35 m w bok × 14 m w pioniecel projektowy
- Rozdzielczość w azymucie
- 22,5 m na 50 m, wiązka ok. 25°cel projektowy
- Zakres jednoznaczny w azymucie
- ±90°obliczony
- Wiązka interferometru w elewacji
- 9,4 m na 50 m; dwóch celów jeden nad drugim nie rozdzielicel projektowy
- Dokładność w azymucie
- ok. 1,2 m, po korekcie fazy TDMcel projektowy
- Dokładność w elewacji
- ok. 0,53 mcel projektowy
- Zakres jednoznaczny w elewacji
- ±12,2°obliczony
- Niejednoznaczność w elewacji
- ok. 25°, w zerze podtablicy; pełne tłumienie tylko w tym kierunkuobliczony
5. Przetwarzanie i oprogramowanie
Radar oddaje dane na trzech poziomach: surowe próbki z przetworników w trybie migawki, ciągły strumień danych zespolonych po FFT odległości ze wszystkich ośmiu kanałów i listę wykryć. Ciągłego surowego strumienia (ok. 9 MB/s) ta rewizja nie wyśle, bo płytka nie ma USB ani Ethernetu, a surowa ramka nie mieści się w pamięci. Każdy etap przetwarzania to otwarty kod, który można podejrzeć i zmienić.
Przetworniki pracują w trybie jednoczesnym: I i Q jednej anteny są próbkowane w tej samej chwili, ale cztery anteny po kolei. Przesunięcie między antenami rośnie z odległością celu, więc oprogramowanie poprawia je osobno dla każdego prążka; kalibracja tego nie złapie. W obudowie LQFP-100 wejścia tych przetworników to kanały „fast” i „slow”, bez kanałów „direct”, dlatego przetworniki pracują z 12 bitami i ok. 580 kSPS na kanał. Przy 16 bitach rampa 450 µs miałaby granicę ok. 52-62 m, a echa zza ok. 140 m zawijałyby się w widmie jako fałszywe cele.
Antyaliasing to filtr czwartego rzędu 600 kHz w układzie BGT i biegun 284 kHz na płytce. Filtr górnoprzepustowy w układzie tłumi przeciek nadajnik-odbiornik i bliskie odbicia; jako filtr pierwszego rzędu kompensuje tylko połowę spadku echa 1/R⁴ i tylko dla celów, których dudnienia leżą poniżej jego częstotliwości odcięcia.
w prezentacji: otwarty kod →w modelu 3D →
/* konfiguracja ramki, wizualizacja poglądowa */
radar.pasmo        = 180e6;      // Hz
radar.rampa        = 600e-6;     // s
radar.chirpow      = 64;         // na nadajnik
radar.probkowanie  = 580e3;      // próbek/s na kanał, 12 bit
radar.prog         = 16.0;       // dB

for (kanal = 0; kanal < 8; kanal++)
fft_odleglosci(kanal);Łańcuch przetwarzania
- Rampa VTUNE
- DAC1_OUT1, filtr RC 1 kΩ i 10 nF, biegun 16 kHzz projektu PCB
- Rozdzielczość rampy
- 12 bitów na 3,3 V: 0,806 mV, czyli ok. 1,3 MHz na krok, ok. 140 kroków na 180 MHzobliczony
- Generator
- pętla otwarta; temperatura z wyjścia PTAT, częstotliwość i liniowość z pomiaru dzielnika i tablicy linearyzacji
- Liniowość rampy
- dla celu na 70 m odchyłka od prostej poniżej ok. 0,34 MHz, czyli ok. ćwierć kroku DACobliczony
- Próbkowanie
- ADC1 cztery kanały I, ADC2 cztery kanały Q, dual regular simultaneousz projektu PCB
- Częstotliwość próbkowania
- ok. 580 kSPS na kanał przy 12 bitach; przy 16 bitach byłoby tylko ok. 280-330 kSPSnastawa
- Przesunięcie między antenami
- ok. 0,43 µs na pozycję przy 12 bitach, poprawiane dla każdego prążkaobliczony
- Antyaliasing
- filtr 4. rzędu 600 kHz w układzie plus biegun 284 kHz na płytcez projektu PCB
- Filtr górnoprzepustowy
- 20, 50, 80 albo 100 kHzkatalogowy
- Obliczenia na pokładzie
- FFT odległości na STM32H723 przy 550 MHznastawa
- Pamięć ramki
- ok. 240 KiB po FFT odległości (ok. 120 prążków do ok. 100 m); surowa ramka ok. 960 kB nie mieści się w 564 KB RAMobliczony
- Wyjście danych
- migawka surowych próbek i strumień po FFT odległości (ok. 2,5 MB/s) przez SPI2, wykrycia przez UARTnastawa
- Korekta fazy TDM
- obowiązkowa, z prędkości rozwikłanej z pary ramek; bez niej azymut lecącego celu jest błędny
Co da się zmienić w oprogramowaniu
- Parametry rampy: czas, pasmo, liczba chirpów w ramce.
- Łańcuch przetwarzania: FFT odległości, FFT prędkości, próg wykrycia.
- Formowanie wiązki i korekta fazy przy multipleksowaniu czasowym.
- Kalibracja: pomiar współczynników i ich zapis w pamięci.
- Śledzenie celów między ramkami.
- Repozytorium jest w przygotowaniu; licencja zostanie podana razem z pierwszym wydaniem kodu.
6. Płytka radaru
Sześć torów 24 GHz biegnie od pól lutowniczych na krawędziach do układów BGT24LTR22, a siódmy, 16,36 mm na środku płytki, niesie sygnał generatora z mastera do slave'a. Wylewka masy trzyma się 1,6 mm od linii, więc główny odcinek to mikropasek, a nie linia koplanarna. Tuż przed układem linia zwęża się do 0,310 i 0,200 mm, żeby dopasować się do wejścia układu.
To dopasowanie nie jest kopią płytki ewaluacyjnej Infineona, w której przed padem jest jeszcze odcinek poszerzony do 0,52 mm. Zgrubny model linii daje u nas 0,3-0,7 dB strat niedopasowania na port; bilans łącza przyjmuje 0,146 dB, więc ten zapas jest optymistyczny.
Tory odbiorcze nie są równe: dwa mają po 45,64 mm, dwa po 35,64 mm, a 10 mm to przy 24 GHz około 487° fazy. Różnicę zbiera kalibracja, a częściowo znosi ją przypisanie kanałów do portów modułu antenowego: po dobraniu zostaje 14,2 mm rozrzutu zamiast 34,2 mm przy przypisaniu odwrotnym. Na płytce są 142 elementy; oba układy BGT siedzą na wierzchu, mikrokontroler i tor pośredniej częstotliwości na spodzie.
w prezentacji: płytka radaru →w modelu 3D →
Tor 24 GHz od złącza do układu
| Odcinek | Szerokość | Długość |
|---|---|---|
| linia główna | 0,500 mm | 42,76 mm |
| zwężenie | 0,310 mm | 2,09 mm |
| wejście na pad układu | 0,200 mm | 0,79 mm |
wartości w tabeli: z projektu PCB
- Impedancja linii głównej
- 52,67 ± 5 Ω, deklaracja producenta płytek przy kontroli impedancjikatalogowy
- Łącze generatora master → slave
- 16,36 mm, z TX2 mastera do TX1 slave'az projektu PCB
- Zapas na zwężenie w bilansie łącza
- 0,146 dB na kanał; zgrubny model daje 0,3-0,7 dB na portobliczony
- Pole lutownicze
- 5,08 × 0,50 mm, masa koplanarna 1,25 mm z każdej stronyz projektu PCB
Szerokości i długości według plików produkcyjnych płytki radaru.
Mapa kanałów: port modułu → złącze → kanał układu
| Port modułu | Złącze | Kanał układu | Tor na płytce radaru |
|---|---|---|---|
| RX1 | J1 | IC1-RX2, slave | 45,640 mm |
| RX3 | J4 | IC2-RX1, master | 45,640 mm |
| RX2 | J2 | IC1-RX1, slave | 35,640 mm |
| RX4 | J3 | IC2-RX2, master | 35,667 mm |
| TX1 | J5 | IC1-TX2, slave | 45,640 mm |
| TX2 | J6 | IC2-TX1, master | 45,640 mm |
wartości w tabeli: z projektu PCB
- Rozrzut torów RX po dobraniu
- 14,243 mm: 0,498 dB amplitudy i 7,21° fazy przez pasmoobliczony
- Przy przypisaniu odwrotnym
- 34,2 mmobliczony
Moduł leży nad radarem obrócony o 180°: punkt (x; y) modułu wypada nad punktem (100 − x; 100 − y) płytki radaru. Pomyłka w tej mapie odbija azymut i wygląda potem jak zła kalibracja.
BGT24LTR22, dane układu
- Moc nadajnika
- +5 dBm typowo, regulowana przez SPIkatalogowy
- Pobór prądu
- 170 mA typowo, 230 mA maksymalnie na kostkękatalogowy
- Moc tracona
- w pracy ok. 255-345 mW na kostkę; 500 mW to maksimum absolutne; rezystancja termiczna 18 K/Wkatalogowy
- Wzmocnienie konwersji
- 16-33 dB, typowo 25 dBkatalogowy
- Współczynnik szumów
- 8,5 dB z torem ABB, 8 dB w trybie bypass (SSB)katalogowy
- Izolacja nadajnik-odbiornik
- powyżej 40 dBkatalogowy
- Czułość strojenia generatora
- 500-3000 MHz/V, typowo 1600 MHz/Vkatalogowy
- Zakres VTUNE
- 0-3 V; przestrajanie 24,00-24,25 GHz mieści się w 0-1,5 Vkatalogowy
- Dryf temperaturowy generatora
- −5 MHz/K: 20 K wzrostu to 100 MHz, ponad połowa pasma przemiataniakatalogowy
- Wejście generatora slave'a
- typowo −10 dBmkatalogowy
- Wyjście PTAT
- ok. 600 mV przy −40 °C do ok. 950 mV przy +100 °C; zakres pracy do +85 °Ckatalogowy
7. Moduł antenowy
Cztery warstwy: 0,254 mm laminatu RO4350B nad masą i nośny rdzeń FR4 sklejony prepregiem. Fala 24 GHz widzi tylko górny dielektryk, więc tylko on musi być drogi. Przy 24,125 GHz fala ma 12,43 mm, a w laminacie kurczy się do 6,50 mm.
Wierzch nie ma maski ani sitodruku: 25 µm lakieru przesunęłoby rezonans patchy o 232 MHz przy zapasie ±112,5 MHz. Gołą miedź chroni ENIG, przy czym nikiel narastający na krawędziach patchy sam obniża rezonans, według szacunku o ok. 40-85 MHz.
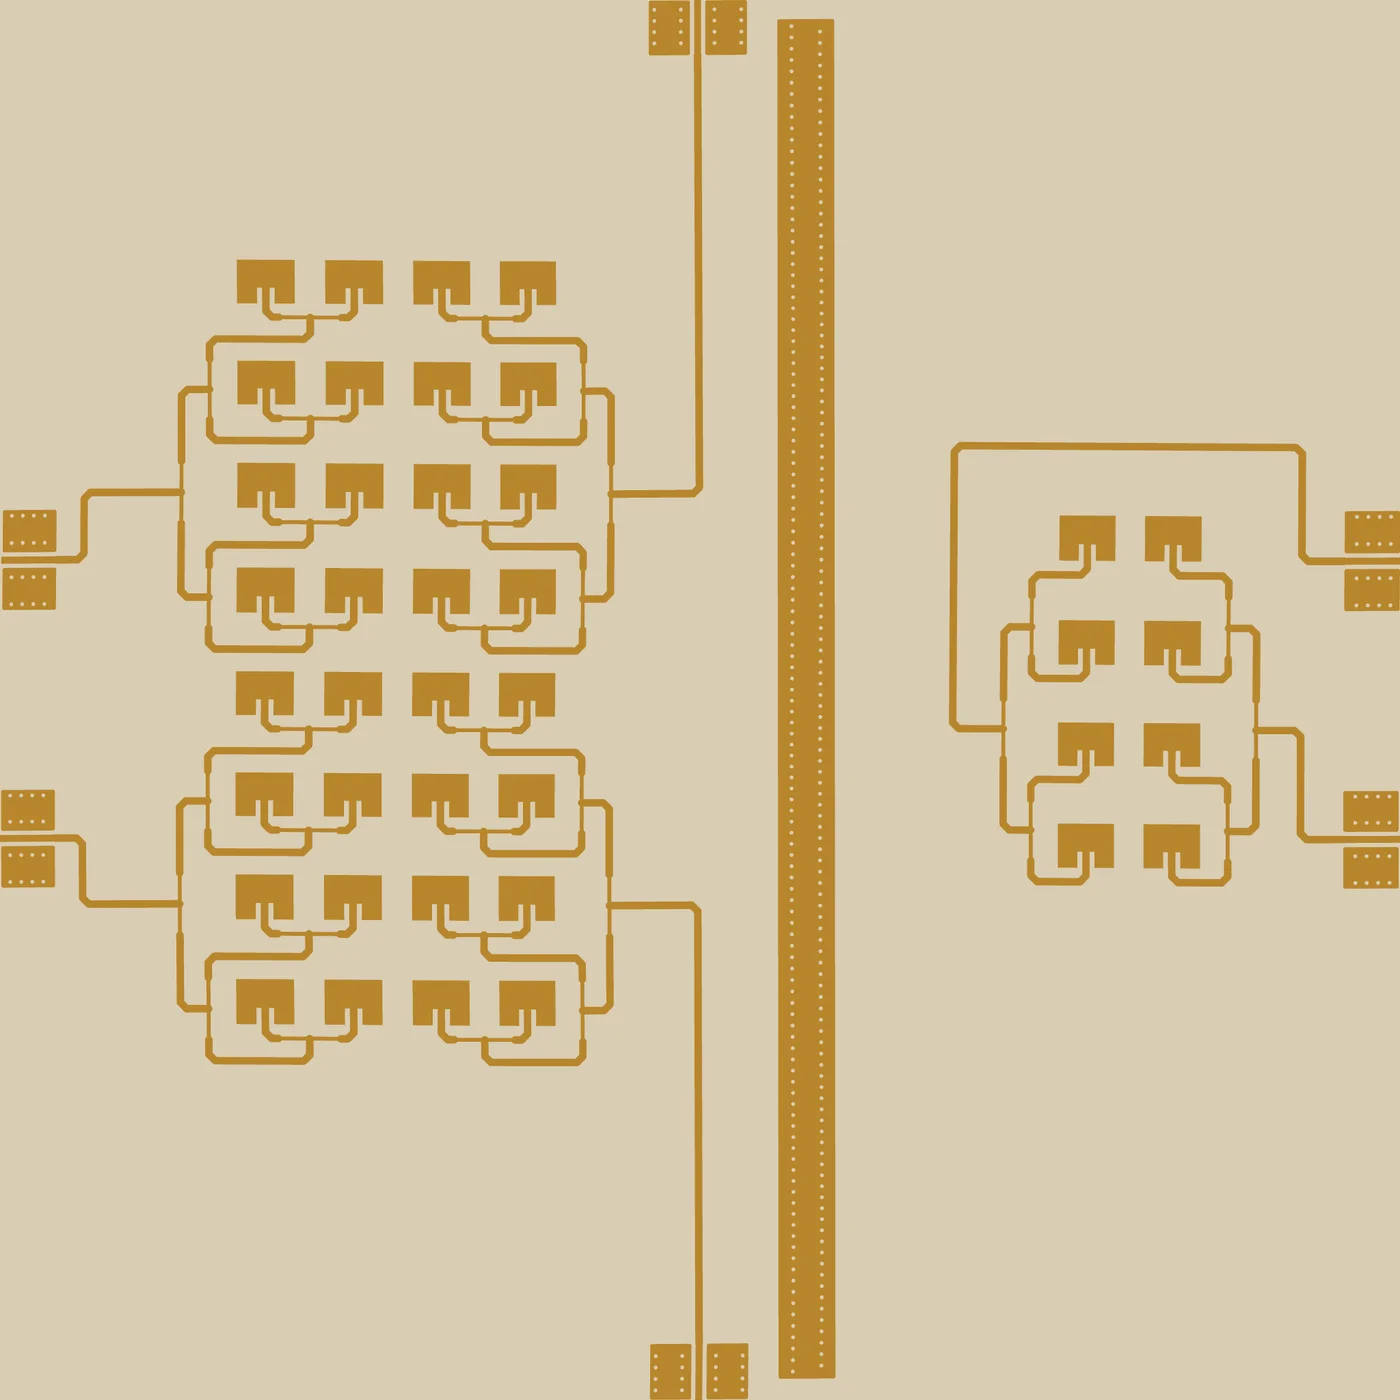
Każda z czterech podtablic odbiorczych ma drzewko zasilające z transformatorami ćwierćfalowymi 70,7 Ω. Długości dróg od portu do każdego patcha są równe co do zera, a w całej sieci nie ma ani jednego nieściętego kąta prostego.
Blok nadawczy i odbiorczy dzieli 40 mm i płot masy z 241 przelotek. Odstęp wynika z nasycenia odbiornika, a nie z wyglądu. Model 3D na stronie jest poglądowy: pokazuje prawdziwą topologię miedzi, ale jej wymiary są w nim przybliżone.
w prezentacji: antena →w modelu 3D →
Stos warstw
| Warstwa | Materiał | Grubość | Rola |
|---|---|---|---|
| F.Cu | miedź, ENIG | 0,035 mm | patche i sieć zasilająca |
| dielektryk 1 | RO4350B | 0,254 mm | Dk 3,66 projektowo; tę warstwę widzi fala |
| In1.Cu | miedź | 0,018 mm | masa odniesienia anteny |
| dielektryk 2 | prepreg, rdzeń FR4, prepreg | 0,937 mm | 0,146 + 0,665 + 0,126 mm |
| In2.Cu | miedź | 0,018 mm | masa |
| dielektryk 3 | rdzeń FR4 | 0,200 mm | FR4 pod dolną masą |
| B.Cu | miedź | 0,035 mm | masa i opis kanałów |
wartości w tabeli: z projektu PCB
Stos według producenta, przyjęty w pytaniach inżynierskich 30.09.2026 dla obu płytek: po prasowaniu ok. 1,51 mm, gotowa płytka 1,60 mm. W projekcie było 1,12 mm FR4 między In1 i In2 i 0,10 mm między In2 i B.Cu; dla anteny to bez znaczenia elektrycznego, bo fala widzi tylko RO4350B. Dwie wartości Dk RO4350B to nie błąd: 3,66 to wartość projektowa Rogersa dla 8-40 GHz, do obliczeń; 3,48 to wartość procesowa, do opisu stosu.
Moduł antenowy
- Obrys
- 100 × 100 mm, cztery warstwy, ok. 1,6 mmz projektu PCB
- Częstotliwość projektowa
- 24,125 GHzobliczony
- Elementy
- 40 patchy: cztery podtablice RX po osiem i dwie kolumny TX po czteryz projektu PCB
- Wymiary patcha
- 4,07 mm szerokości × 3,16 mm długościz projektu PCB
- Impedancja patcha
- ok. 290 Ω na krawędzi, 50 Ω w punkcie wcięciaobliczony
- Pasmo patcha −10 dB
- ok. 475 MHzobliczony
- Porty
- sześć wyjść koplanarnych na czterech krawędziachz projektu PCB
- Rozrzut długości dróg
- 0,000 mm wewnątrz każdej z sześciu sieciz projektu PCB
- Ścieżki
- 356 odcinków w trzech szerokościach, 68 transformatorów, 104 ścięcia 45°z projektu PCB
- Płot masy RX-TX
- 241 przelotek, odstęp bloków 40 mmz projektu PCB
8. Bilans łącza i zasięg
Zasięg liczony jest z bilansu łącza na jeden kanał wirtualny, dla małego drona (σ ≈ 0,01 m²) i celu nieruchomego, w trzech scenariuszach: przy rampie 600 µs 32, 43 i 59 m, przy rampie 450 µs ok. 30, 40 i 55 m, bo krótsza rampa ma szersze pasmo szumowe. Założenia: zysk kolumny nadawczej ok. 11 dBi, podtablicy odbiorczej ok. 15 dBi, 64 chirpy na kanał wirtualny, pasmo szumowe prążka 1/T. Wcześniejsza wersja tej tabeli podawała 42, 56 i 76 m; z tych założeń wychodzi o ok. 4,7 dB mniej.
Publiczne „ok. 70 m” to suma ośmiu kanałów przed wykryciem (od +6 dB niekoherentnie do +9 dB koherentnie) w wariancie optymistycznym; trzyma się tylko w tym wariancie albo przy sumowaniu koherentnym. Dla drona zasięg ogranicza moc; biegun 284 kHz i próbkowanie stawiają granicę dopiero dla dużych celów. Ruch celu w obrębie ramki kosztuje jeszcze ok. 1,5 dB.
Tabela strat pochodzi z geometrii i przyjętych tłumień, nie z pomiaru na gotowym stosie. Kilka jej pozycji jest optymistycznych: linia 0,035 dB/mm (szacunek projektu to ok. 0,06 dB/mm), 0,15 dB na każde ręcznie lutowane przejście kabla i 0,146 dB na strukturę dopasowującą.
Scenariusze zasięgu, jeden kanał wirtualny
| Ostrożny | Realny | Optymistyczny | |
|---|---|---|---|
| Moc nadajnika | +2,0 dBm | +4,0 dBm | +5,0 dBm |
| Współczynnik szumów | 10,0 dB | 9,0 dB | 8,0 dB |
| Straty toru | 10,54 dB | 8,54 dB | 8,04 dB |
| Próg wykrycia | 16 dB | 16 dB | 13 dB |
| Zasięg na jeden kanał, 600 µs × 64 | 32 m | 43 m | 59 m |
| Zasięg na jeden kanał, 450 µs × 64 | ok. 30 m | ok. 40 m | ok. 55 m |
wartości w tabeli: cel projektowy
- Suma 8 kanałów
- ok. 70 m, wariant optymistyczny albo sumowanie koherentnecel projektowy
- Rampa 450 µs
- szersze pasmo szumowe, −1,25 dB, zasięg ok. 0,93 × zasięgu przy 600 µsobliczony
- Granica z bieguna 284 kHz
- ok. 142 m (600 µs), ok. 107 m (450 µs), orientacyjnieobliczony
Straty toru w każdym kanale, dB
| Kanał | Antena | Kabel 3 cm | Radar | Luty | Zwężenie | Razem |
|---|---|---|---|---|---|---|
| RX1 | 1,510 | 0,113 | 1,597 | 0,30 | 0,146 | 3,667 |
| RX3 | 1,510 | 0,113 | 1,597 | 0,30 | 0,146 | 3,667 |
| RX2 | 2,358 | 0,113 | 1,247 | 0,30 | 0,146 | 4,164 |
| RX4 | 2,358 | 0,113 | 1,248 | 0,30 | 0,146 | 4,165 |
| TX1 | 2,838 | 0,113 | 1,597 | 0,30 | 0,146 | 4,995 |
| TX2 | 1,258 | 0,113 | 1,597 | 0,30 | 0,146 | 3,415 |
wartości w tabeli: obliczony
- Skuteczna strata RX
- 3,909 dB (średnia mocy czterech kanałów)obliczony
- Skuteczna strata TX
- 4,134 dB (TDM, oba nadajniki)obliczony
- Tam i z powrotem
- 8,042 dBobliczony
9. Montaż i kalibracja
Moduł antenowy leży nad płytką radaru obrócony o 180°, na czterech tulejkach M2.5 × 15 mm. Raster otworów jest czterokrotnie symetryczny, więc obrót wychodzi sam. Sześć kabli RG405/UT-085 ma po ok. 3 cm zabudowanej długości: dwa gięcia 90° promieniem 4 mm w prześwicie 15 mm.
Kalibracja fazy jest obowiązkowa. Odbłyśnik narożny stoi na osi radaru, raczej 5-15 m na otwartym terenie niż 2-3 m: z bliska echo wpada pod filtr górnoprzepustowy, który przesuwa fazę, a front fali jest jeszcze sferyczny. Z jednej ramki i FFT odległości powstaje wartość zespolona dla każdego kanału, a współczynniki k_n = |ref| / z_n trafiają do pamięci flash, osobno dla rampy 600 µs i 450 µs.
Kalibracja usuwa stałe przesunięcia: rozrzut faz między kanałami układu, różnice długości torów, tolerancje wzmacniaczy i kabli. Przesunięcie próbkowania między antenami, kształt frontu fali i niezrównoważenie I/Q oprogramowanie liczy osobno. Nie usuwa tłumienia ani skutków złego przejścia kabel-mikropasek: przy 3 cm kabla podwójne odbicie ląduje w tym samym prążku co cel, więc daje stratę i tętnienia, a nie fałszywy cel.
w prezentacji: radar →w modelu 3D →
Kolejność montażu
- Najpierw sześć kabli do płytki radaru: jej pola lutownicze wchodzą 5,08 mm pod obrys modułu i po skręceniu stosu byłyby niedostępne.
- Potem moduł antenowy od góry: jego pola startowe są na wierzchu, zawsze dostępne.
- Skręcenie stosu na tulejkach.
- Opisanie i przymocowanie kabli. Po kalibracji nie wolno ich przekładać.
10. Weryfikacja projektu
Moduł antenowy nie był mierzony analizatorem obwodów, więc wszystko, co da się sprawdzić bez sprzętu, sprawdzono geometrycznie: własnym parserem pliku płytki, parserem gerberów, solverem polowym do impedancji i grafem sieci do długości dróg. Gerbery zgadzają się z modelem co do 0,000000000 mm² na wszystkich czterech warstwach.
Weryfikacja projektu
- Zestaw kontroli
- 74 testy geometryczne, 0 błędówz projektu PCB
- Narzędzia
- parser .kicad_pcb, parser gerberów RS-274X, solver polowy 2D, graf sieci
- Walidacja solvera
- 49,042 Ω wobec 49,31 Ω z Hammersteada, zgodność 0,5%obliczony
- Gerbery kontra model
- różnica 0,000000000 mm², sprawdzona w obie stronyz projektu PCB
- Przelotki
- 337 bez duplikatów, w tym 241 w płocie masyz projektu PCB
- Drogi sygnału
- 6 grafów spójnych, każdy patch osiągalny, rozrzut 0,000000000 mmz projektu PCB
- DRC
- 0 naruszeń przy wykluczeniach zapisanych razem z projektemz projektu PCB
- Bez sprzętu nie da się sprawdzić
- rezonansu patcha i jakości przejść lutowanych
11. Ryzyka i otwarte zadania
Najpoważniejsze ryzyko płytki antenowej to tolerancje wykonania kontra pasmo patcha. Fabryka nie przyjęła tolerancji ±20 µm (realnie to kilkadziesiąt µm), a nikiel z ENIG dodatkowo obniża rezonans. Przesunięcie o 200 MHz oznacza na brzegu chirpu ok. −8 dB zamiast −10, czyli ok. 1,5 dB dwukierunkowo, a nie płytkę do kosza.
Ryzyka
- Tolerancje kontra pasmo patcha
- Dk ±0,05 to ±155 MHz, trawienie ±30-50 µm to ±210-350 MHz, nikiel z ENIG ok. −40…−85 MHz (szacunek), przy zapasie ±112,5 MHzobliczony
- Dryf generatora
- −5 MHz/K przy zapasie ok. 10 MHz na brzegach pasma; częstotliwość trzeba okresowo mierzyć przez dzielnikobliczony
- Liniowość rampy
- generator bez pętli; bez tablicy linearyzacji dalekie cele się rozmyjąobliczony
- Prędkości ślepe
- przy filtrze nieruchomego tła: wielokrotności 18,6 km/h (600 µs) i 24,9 km/h (450 µs); 74,6 km/h jest ślepe w obu ramkachobliczony
- Migracja odległości
- dron 40 km/h w ramce 600 µs, ok. −1,5 dBobliczony
- Odbicie w elewacji
- cel albo ziemia 13-18° od osi w elewacji wraca do okna stłumiony tylko o 8-19 dBobliczony
- Dron wiszący
- ma zerowy Doppler jak tło; do wykrycia potrzebna mapa tła albo mikro-Doppler śmigieł
- Kalibracja
- na start jedna wartość na kanał plus poprawki liczone analitycznie; docelowo zależna od częstotliwości dudnień
- Wnęka między masami
- 100 × 100 × 15 mm; zamykać tylko z absorberem w środku, sama taśma miedziana zrobi z niej rezonatorz projektu PCB
Co zostało do zrobienia
- Odbiór płytek z produkcji (spodziewany w pierwszej połowie listopada 2026) razem ze świadectwem materiałowym laminatu (Dk partii).
- Pomiar częstotliwości generatora przez wyjście dzielnika i tablica linearyzacji rampy.
- Symulacja EM patcha (openEMS), jedyna droga do sprawdzenia rezonansu bez analizatora obwodów.
- Oprogramowanie: FFT odległości i prędkości, formowanie wiązki, korekta fazy TDM, kalibracja, śledzenie.
- Decyzja o sumowaniu kanałów przed wykryciem: to warunek publicznego „ok. 70 m”.
- Odbłyśnik narożny na 5-15 m i kalibracja osobno dla rampy 600 µs i 450 µs.
- Pomiar czasu obliczeń jednej ramki na STM32H723.
12. Bezpieczeństwo i pasmo
Radar bez pozwolenia radiowego może w Polsce pracować tylko w paśmie 24,05-24,25 GHz, przeznaczonym dla urządzeń radiolokacyjnych, przy mocy do 100 mW e.i.r.p. (rozporządzenie Dz.U. 2022 poz. 567, zmienione Dz.U. 2023 poz. 2567). Samo pasmo ISM 24,00-24,25 GHz nie zwalnia radaru z pozwolenia, dlatego przemiatanie zajmuje 24,06-24,24 GHz, a moc nadajnika ustawia oprogramowanie. Gęstość mocy liczona z mocy średniej na aperturze jest kilka razy niższa niż limit ICNIRP dla ludności.
Bezpieczeństwo i otoczenie
- Gęstość mocy na aperturze
- 2,0 W/m² na 4 cm², z mocy średniejobliczony
- Na polu samej kolumny nadawczej
- 4,4 W/m² na 1,8 cm²obliczony
- Limit ICNIRP
- 10 W/m² dla ludności, 50 W/m² dla pracowników
- Zapas
- od dwóch do pięciu razy poniżej limitu dla ludnościobliczony
- Pasmo bez pozwolenia
- 24,05-24,25 GHz, urządzenia radiolokacyjne, do 100 mW e.i.r.p.
- Pasmo przemiatania
- 24,06-24,24 GHz, po 10 MHz zapasu na brzegach
13. Autorzy i kontakt
Miłosz Krzyżewski · Jakub Polaczek
Wsparcie i współpraca. Największą pozycją w kosztach jest laminat hybrydowy; bez niego antena nie działa, a z nim koszt produkcji przekracza studencki budżet. Projekt jest otwarty na wsparcie materiałowe, sprzętowe i na współpracę przy pomiarach.
Liczby w tym dokumencie są celami projektowymi, obliczeniami albo danymi katalogowymi; status każdej stoi obok niej. Wyniki pomiarów zostaną opublikowane niezależnie od tego, jakie wyjdą.